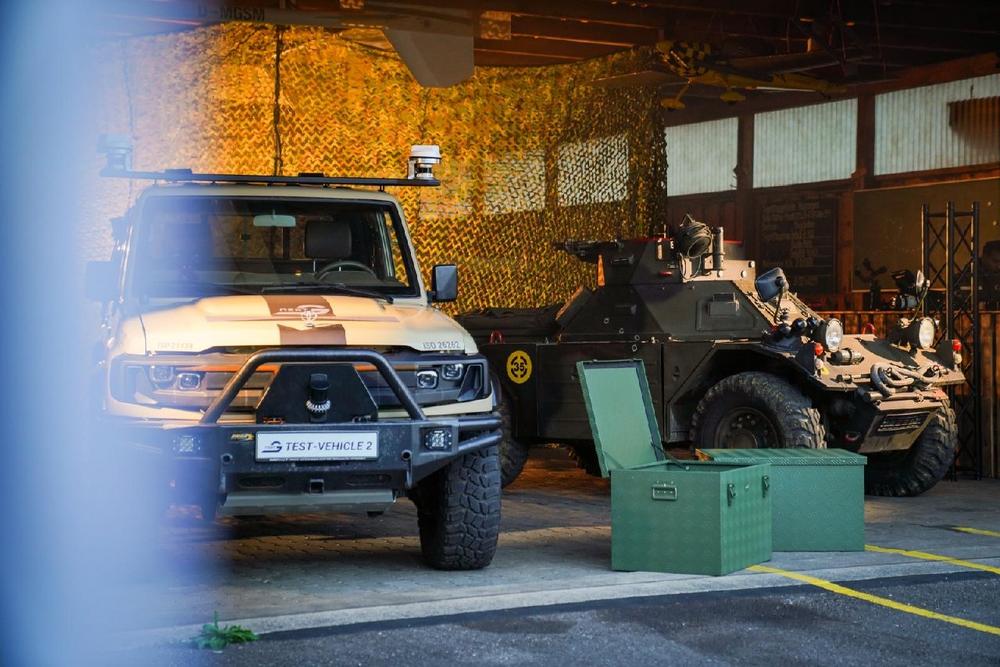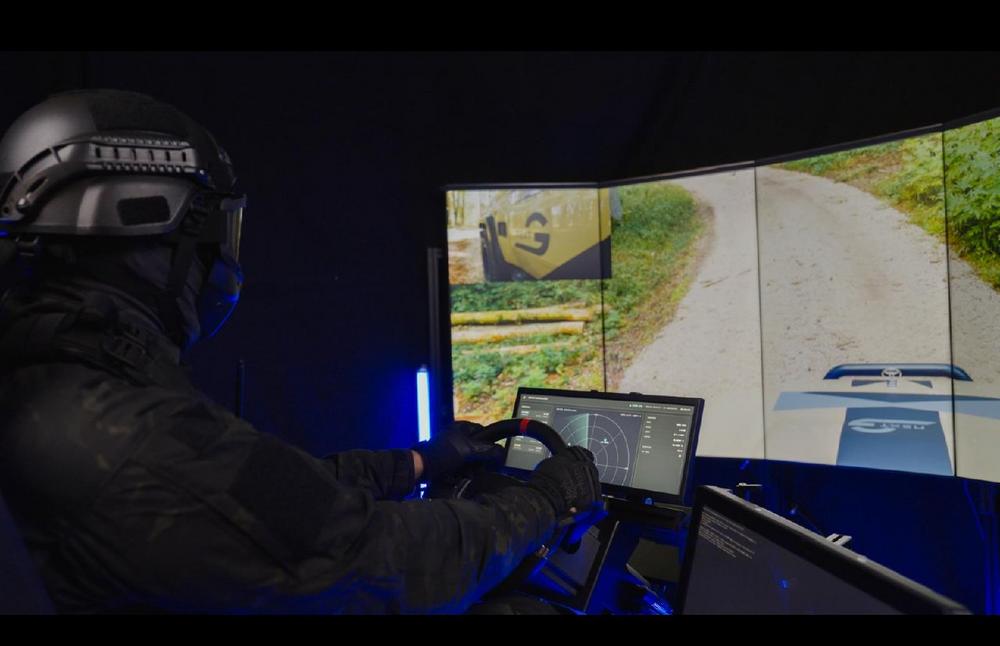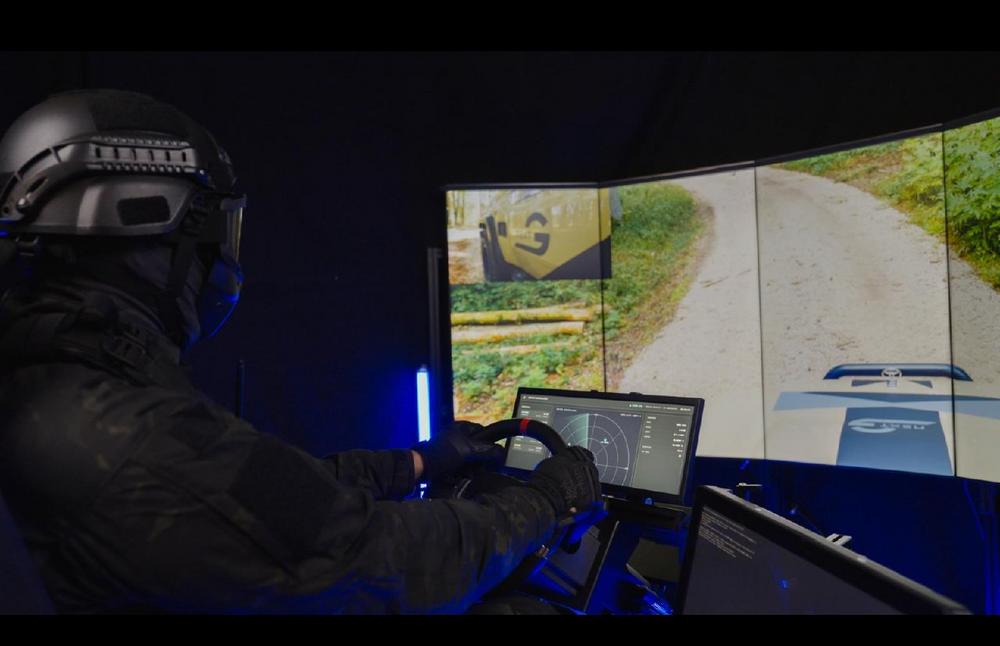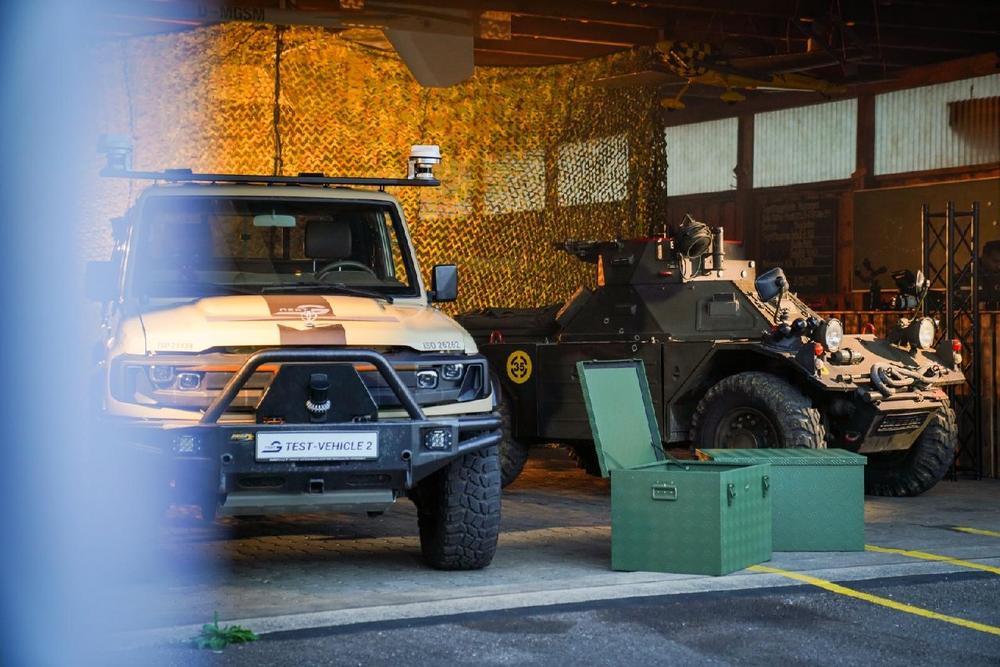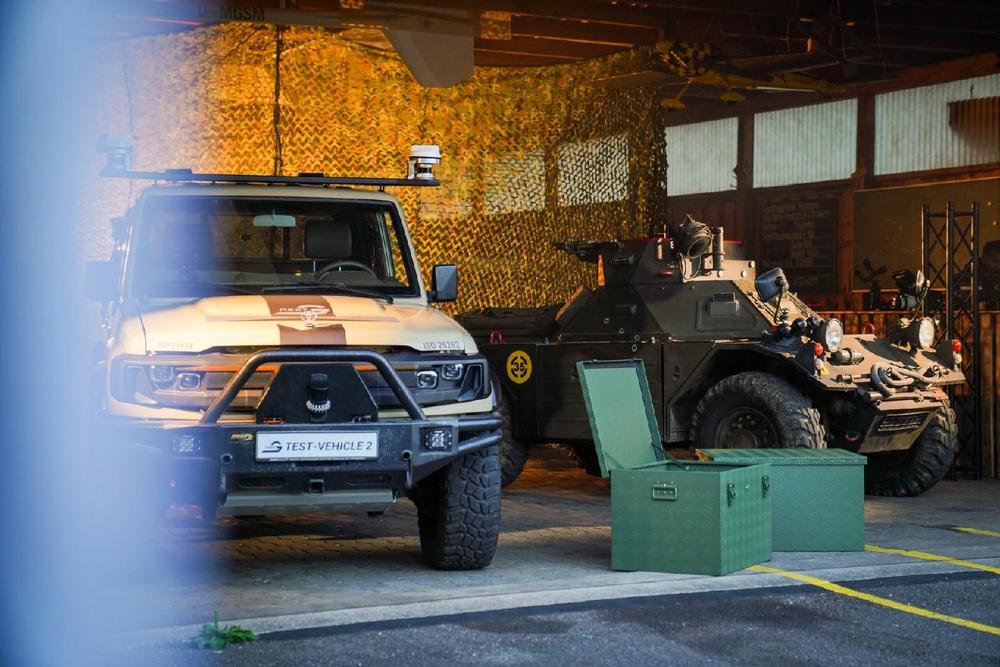
Autonome und unbemannte Defence-Plattformen müssen Bewegungsanforderungen auch dann kontrolliert umsetzen können, wenn sich die Bedingungen während einer Mission verändern. Gelände, Traktion, Steigung, Last oder Fahrzeugzustand beeinflussen, ob eine digital geplante Bewegung tatsächlich ausführbar ist. Gerade bei autonomen Konvois oder unbemannten Logistikplattformen wird diese Herausforderung deutlich: Eine identische Trajektorie kann je nach Beladung, Untergrund oder verfügbarer […]
continue reading