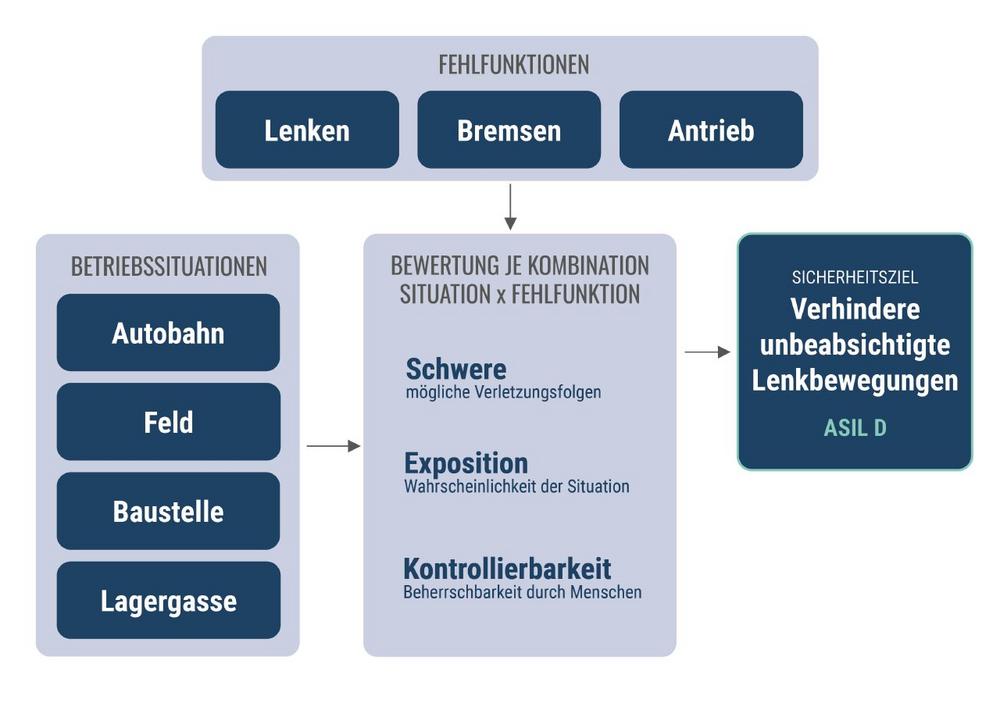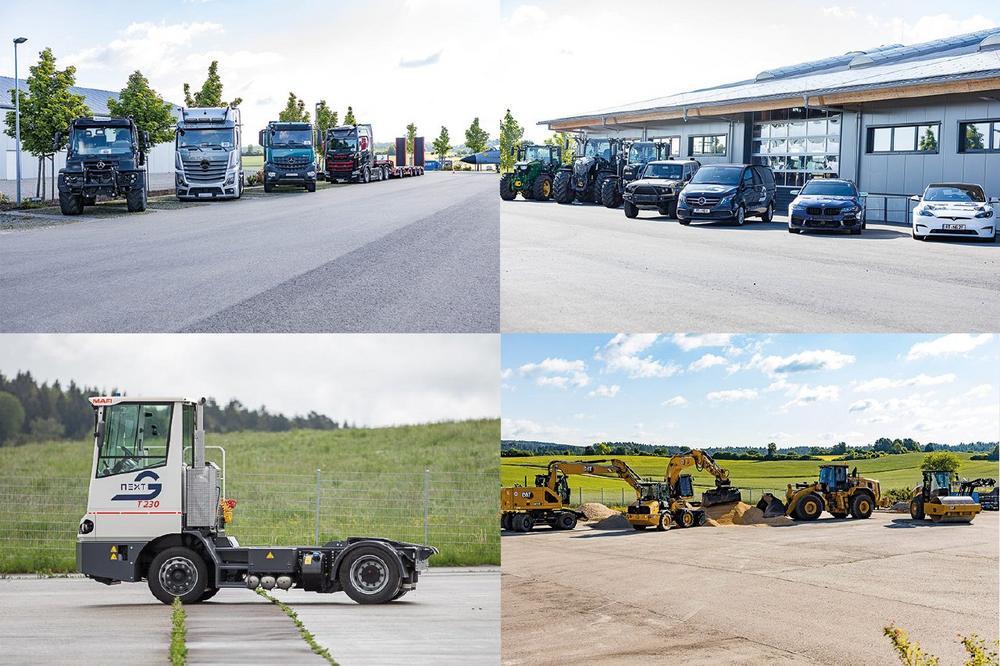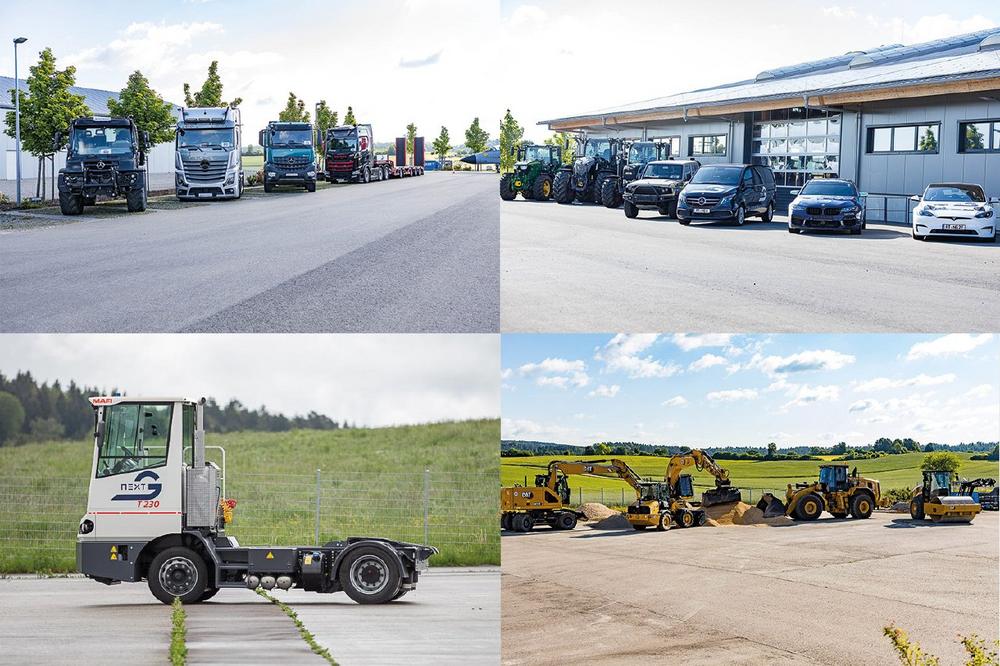
Ein autonomes Shuttle im Stadtverkehr, ein Traktor auf dem Feld oder ein Radlader auf der Baustelle bewegen sich in unterschiedlichen Risikowelten. Entsprechend gelten unterschiedliche Normen für die funktionale Sicherheit. Was aber passiert, wenn eine Drive-by-Wire-Plattform in mehreren dieser Welten eingesetzt werden soll? Dann reicht es nicht, einzelne Normen nebeneinander zu erfüllen. Die unterschiedlichen Sicherheitsanforderungen müssen […]
continue reading